RoboNext2026 みどころのご紹介
チトセロボティクスは、RoboNext2026に出展します。
今回のテーマは、ロボットの「認識」「教示」「動作」の進化。
ロボット統合制御ソフトウェア「クルーボ」を活用し、異なる3メーカのロボットによる実演を行います。
画像認識によるばら積みピッキング、柔軟なケーブルの配索、人の動きを活用した直感的な教示。
従来の自動化では難しかった作業に対する、新しいアプローチをご紹介します。
ぜひ会場で、その動きをご覧ください。
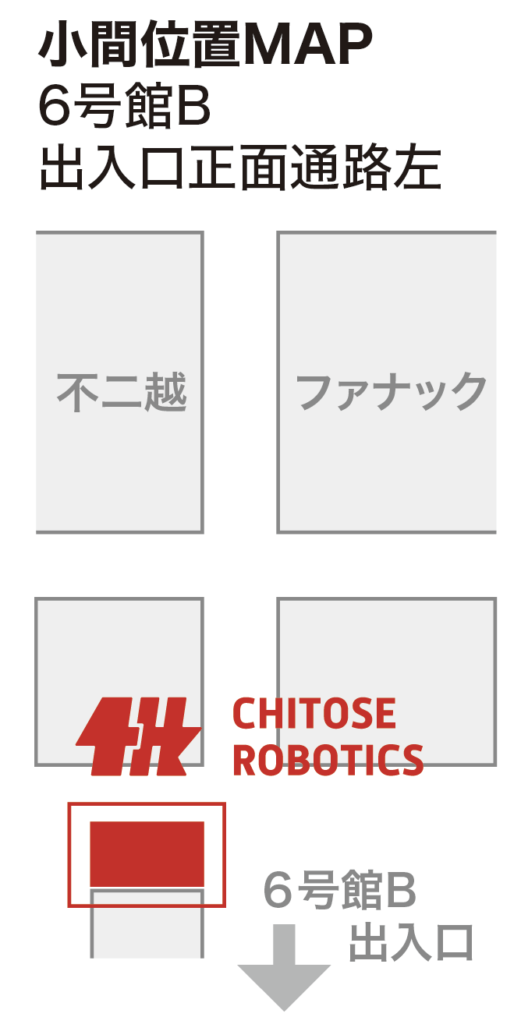
12.2 WED – 12.4 FRI|インテックス大阪|6号館B・B-45
認識が変わる。
教え方が変わる。
動作が変わる。
クルーボでロボットをフィジカルAI化
可能性を広げる、3つの進化
3つの進化を、実機デモで。
1.認識の進化
FANUC|ばら積みピッキング
反射する金属部品を、2Dカメラでピッキング。
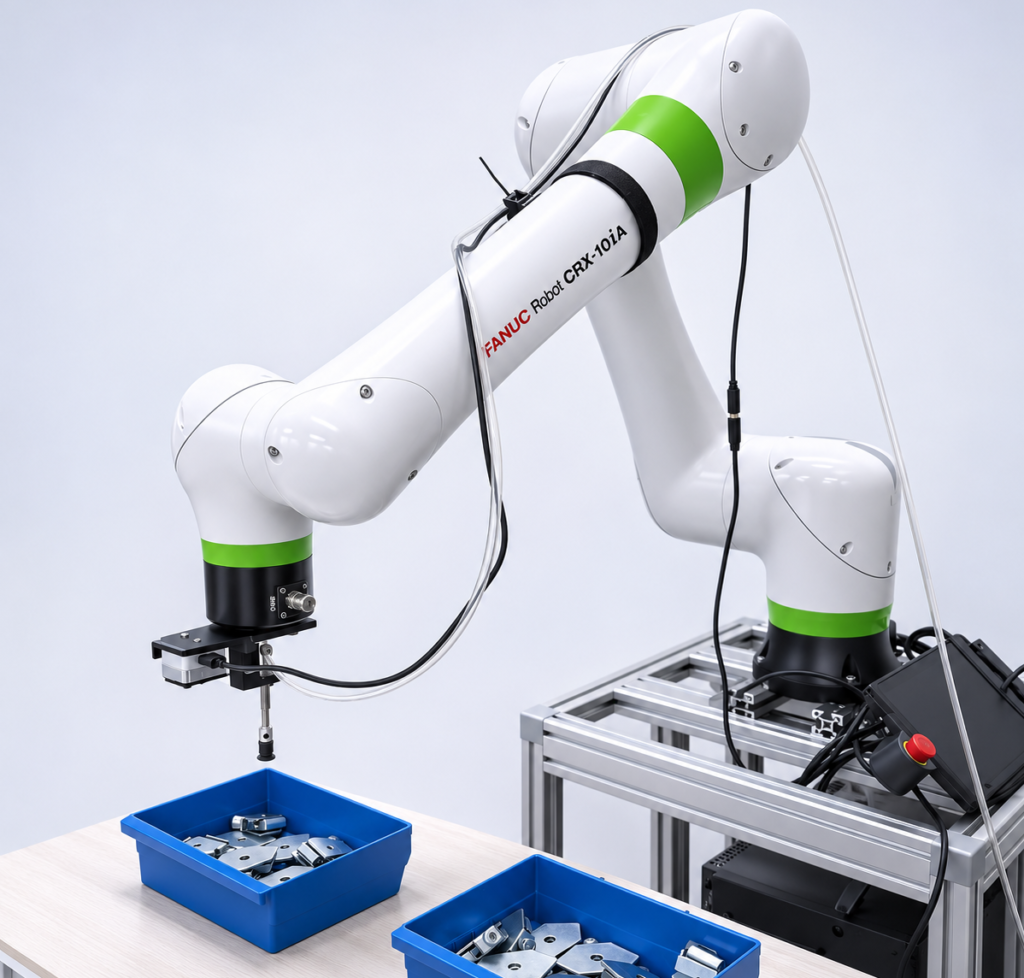
光沢や細かな凹凸のある部品は、3Dカメラでは認識が難しい場合があります。
今回のデモでは、ロボットの手先に取り付けた安価なUSBカメラを使用。AIを活用して画像から部品の領域を抽出し、輪郭や向きを解析することで、吸着位置と姿勢を判断します。
事前の3Dモデル登録やワークごとの追加学習を必要とせず、ばら積みされた金属部品のピッキングを実現します。
ここが見どころ!
-
3Dカメラ不要:2D画像から金属部品を認識
-
事前準備を簡略化:ワークごとの追加学習・3Dモデル登録が不要
-
向きに応じたピッキング:輪郭情報から吸着位置と姿勢を判断
こんな課題への応用が期待できます
反射や凹凸のある金属部品や複雑形状部品のピッキングや、ワークの種類が変わる工程の自動化。
2.教示の進化
UR|モーションキャプチャ型教示
直感的に動きを教える、ロボットが繰り返す。
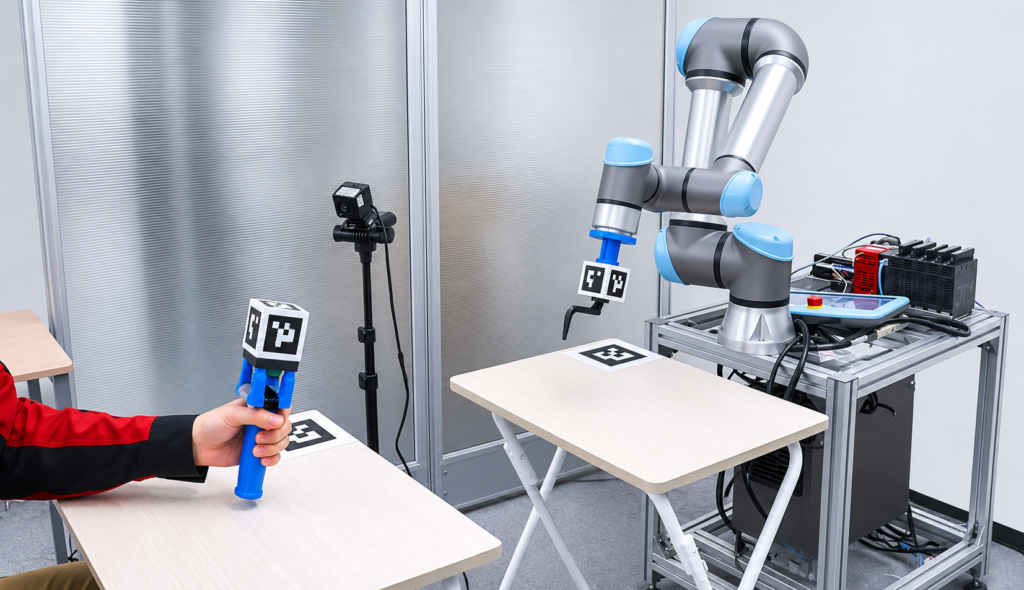
今回のデモでは、手元の操作デバイスを動かすことでロボットを直感的に操作し、その動作を記録・再生するシステムをご紹介します。
複雑なプログラミングを行わず、実際に動かしながらロボットに軌道を教示。記録した軌道と速度をプレイバックすることで、同じ動作を繰り返し再現できます。
例えば、同じ作業を50回繰り返す場合、最初の1回で動作を教え、残り49回をロボットが再生する。そんな自動化への活用が期待できます。
ここが見どころ!
-
直感的な動作教示:操作デバイスでロボットを動かして教える
-
動作を記録・保存:操作した軌道と速度を記録
-
繰り返し再生:一度教えた動作をロボットが再現
こんな課題への応用が期待できます
熟練作業者の動きを活用したティーチングや、多品種少量生産における繰り返し作業の自動化。
3.動作の進化
ELITE ROBOTS|ワイヤーハーネス配索
複雑なケーブル配索を、少ない教示点で滑らかに。
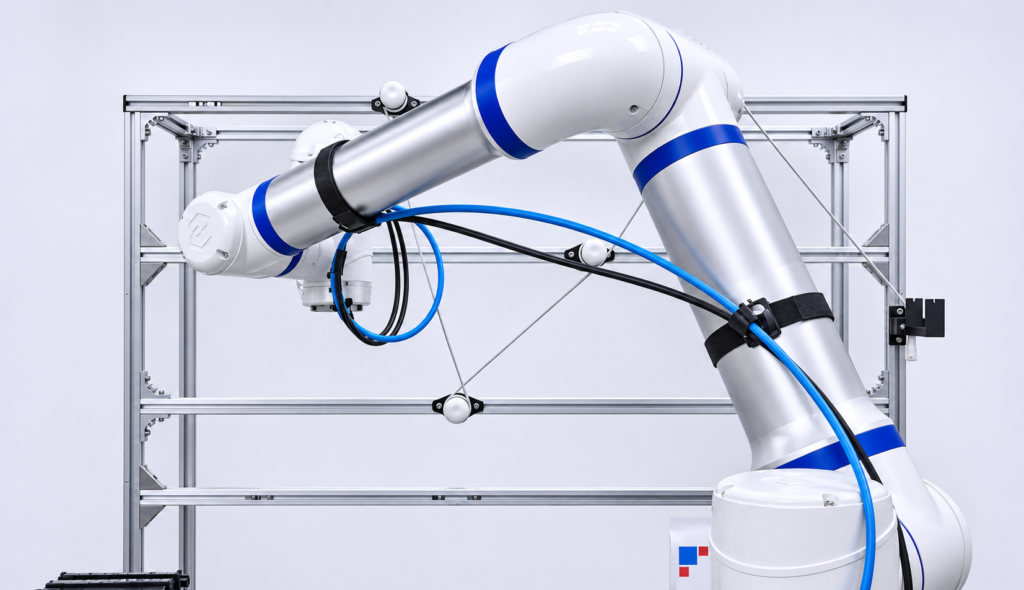
柔らかく形状が変化するケーブルは、ロボットで扱うことが難しく、複雑な配索作業には多くのティーチングが必要となります。
今回のデモでは、シンプルなハンドとクルーボの軌道制御を組み合わせ、ケーブルの緩みを抑えながら複数のピンに巻き付ける作業を実演します。
さらに、独自の「スムースモーション」機能によって、少数の経由点から滑らかな連続動作軌道を生成。複雑な動きを一つひとつ教示する手間を削減します。
ここが見どころ!
-
柔軟物のハンドリング:ケーブルの緩みを抑えながら配索
-
滑らかな軌道を自動生成:少数の教示点から連続した動作を実現
-
治具の位置変化にも対応:画像特徴から位置と傾きを認識し、動作位置を補正
こんな課題への応用が期待できます
ワイヤーハーネスの配索など、柔軟物の取り扱いや複雑なティーチングが課題となる工程の自動化。
セミナー登壇
展示会最終日の12月4日(金)には、チトセロボティクスの代表取締役・西田亮介による出展者セミナーと、副社長・川村貞夫が登壇するシンポジウムが開催されます。
※両セミナーは一部時間帯が重なります。ご関心に合わせて、ぜひご参加ください。
5本指じゃないと、フィジカルAIじゃないですか? -AI活用ロボットアームによる労働力不足問題の解決-
2026年12月4日(金)14:30~15:10
講演者:代表取締役社長 西田亮介
フィジカルAIの実現に必要なのは、人間のような5本指のロボットハンドやヒューマノイドだけなのでしょうか。
本セミナーでは、産業用・協働型ロボットアームへのAI活用に着目し、労働力不足の解決に向けた技術開発と社会実装の可能性を紹介します。
社会実装のためのロボティクス未解決問題と解決策を語ろう~フィジカルAIとの関係を考える~
2026年12月4日(金)13:30~15:30
講演者:副社長 川村貞夫
ロボット技術の社会実装を進めるうえで、現在どのような技術的課題が残されているのか。また、フィジカルAIはその解決にどのように貢献できるのか。
研究者・産業界の関係者が集い、ロボット技術の未解決問題とその解決策について議論します。
川村は、イントロダクション「ロボティクスの解くべき問題整理」を担当します。
ロボットアームをフィジカルAI化する「クルーボ」
既存のロボットに、新たな可能性を。
「クルーボ」は、チトセロボティクスが開発するロボットシステム統合制御ソフトウェアです。
ロボット、カメラ、センサなどを統合し、独自の制御技術でロボットの動きを高精度に制御します。
なかでも、カメラ画像をもとにロボットの動きをリアルタイムで補正する「ビジュアルフィードバック制御」が大きな特徴です。
特定のロボットメーカに依存せず、さまざまな産業用・協働型ロボットに対応。既存のロボット技術とAIを組み合わせることで、フィジカルAIの社会実装を支えます。
クルーボの主な特長
- 超高精度な制御
独自のビジュアルフィードバック制御により、手先制御精度0.02mmの実績。 - キャリブレーション不要
カメラとロボットの高精度な座標系キャリブレーションを必要としない制御技術。 - マルチメーカ対応
国内外の主要な産業用・協働型ロボットに対応し、さまざまな機器を統合制御。
開催概要
従来の方法では自動化が難しかった作業も、新たな認識・制御・教示技術によって、実現の可能性が広がります。
自社の工程にも応用できるだろうか。こんな作業もロボットに任せられないだろうか。
そんな疑問や課題をお持ちの方も、ぜひお気軽にブースでご相談ください。
皆さまのご来場をお待ちしております。
展示会名 :RoboNext2026
会期 :2026年12月2日(水)~4日(金)
開催時間 :10:00~17:00(最終日は16:00まで)
会場 :インテックス大阪
出展場所 :6号館B・小間番号 B-45
入場料 :1,000円(事前登録者・招待状持参者・学生無料。大学生以上は登録必須)